Un pulpo puede doblar una parte de uno de sus brazos alrededor de un obstáculo mientras otra región se mueve en una dirección completamente diferente.
Imitar esa capacidad en un robot blando suele requerir múltiples actuadores, cables y conexiones independientes distribuidos a lo largo de toda la estructura.
Un equipo de la Universidad Nacional de Singapur encontró una forma de simplificar radicalmente ese sistema.
Inspirándose en la forma en que las conexiones neuromusculares controlan distintas regiones de los brazos de los pulpos, los investigadores consiguieron que un único músculo artificial genere varios movimientos independientes.
Un músculo que puede activarse por partes
El sistema utiliza una aleación con memoria de forma, conocida como SMA.
Estos materiales se contraen cuando reciben corriente eléctrica y vuelven a su forma original al enfriarse.
En los robots blandos tradicionales, controlar diferentes regiones suele requerir varios actuadores separados. El nuevo diseño incorpora lo que los investigadores denominan wire bonding junctions, pequeñas conexiones eléctricas distribuidas a lo largo de un único actuador. Al modificar el voltaje aplicado entre esas conexiones, el sistema puede activar únicamente determinadas secciones del músculo artificial.
Eso permite que una parte del brazo se doble mientras otra permanece inmóvil o ejecuta un movimiento diferente.
Inspirado en el sistema nervioso de los pulpos
La idea surgió de observar cómo funcionan las uniones neuromusculares en los brazos de estos animales.
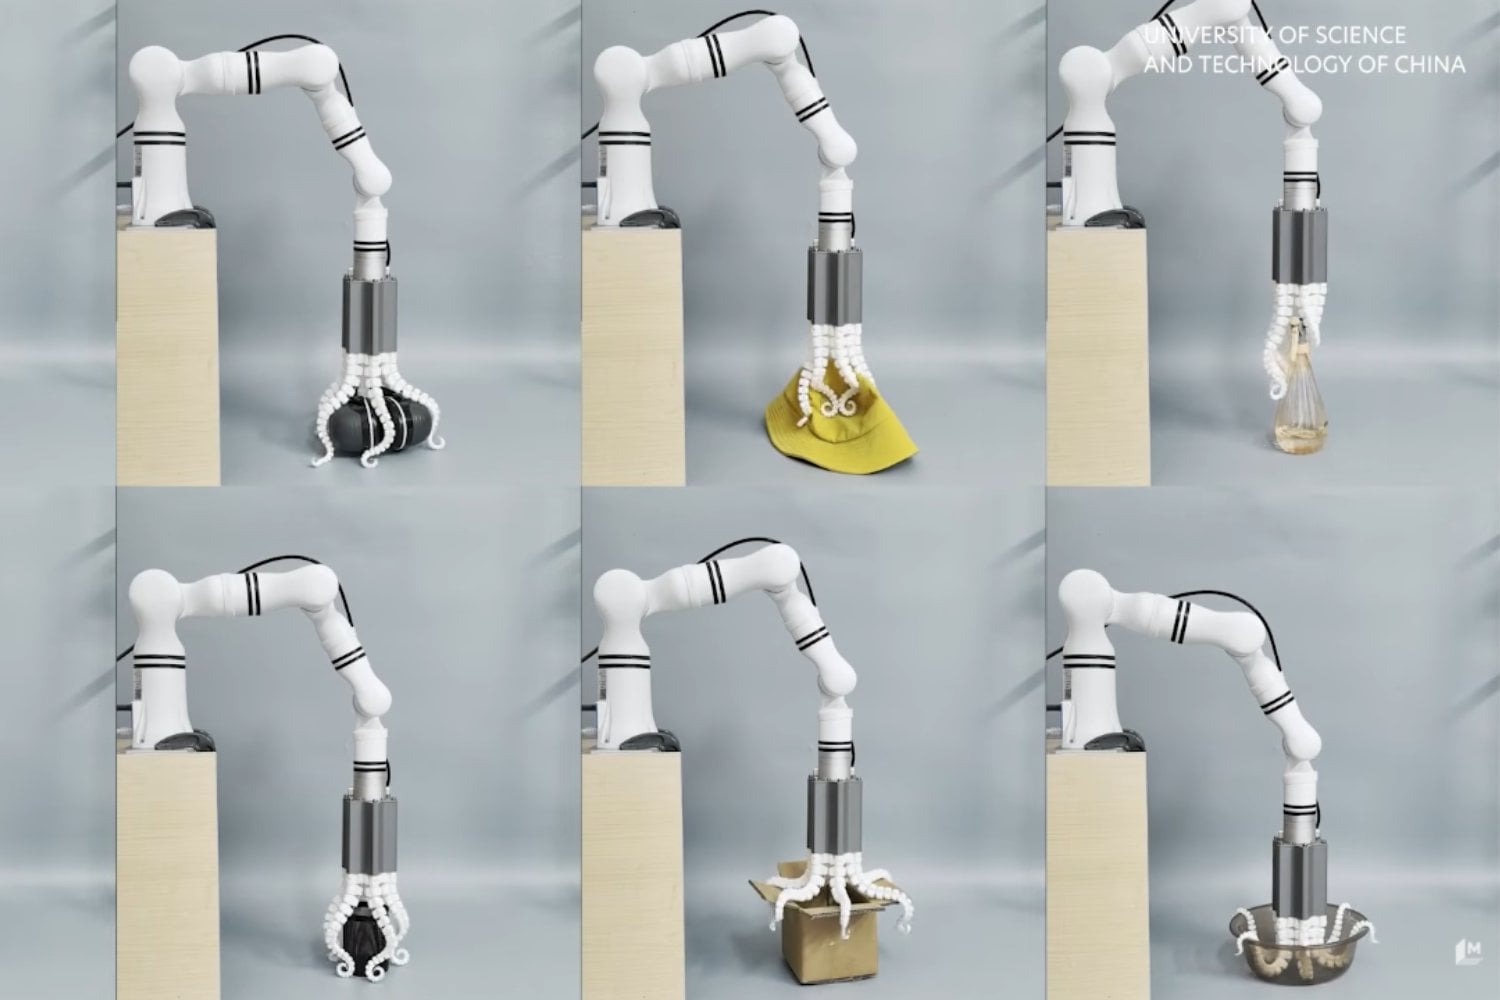
Los pulpos poseen un grado extraordinario de control local sobre sus extremidades, que carecen de articulaciones rígidas y pueden deformarse prácticamente en cualquier dirección. El equipo intentó reproducir ese principio utilizando conexiones distribuidas que controlaran regiones específicas de un actuador continuo.
El resultado fue un brazo robótico blando capaz de realizar movimientos complejos sin necesidad de instalar un motor independiente para cada zona.
Más movimiento con menos hardware
Las pruebas mostraron que el sistema alcanzaba aproximadamente el doble de espacio de trabajo y manipulabilidad que diseños tradicionales formados por varios segmentos superpuestos. Además, seleccionar únicamente las zonas que necesitan contraerse permite ahorrar energía. Los investigadores registraron reducciones del consumo de hasta el 40% en determinadas condiciones.
La ventaja no es solo energética.
Al necesitar menos actuadores, cables y elementos de montaje, el robot puede ser más ligero, compacto y flexible.
Un brazo robótico que puede viajar en un dron
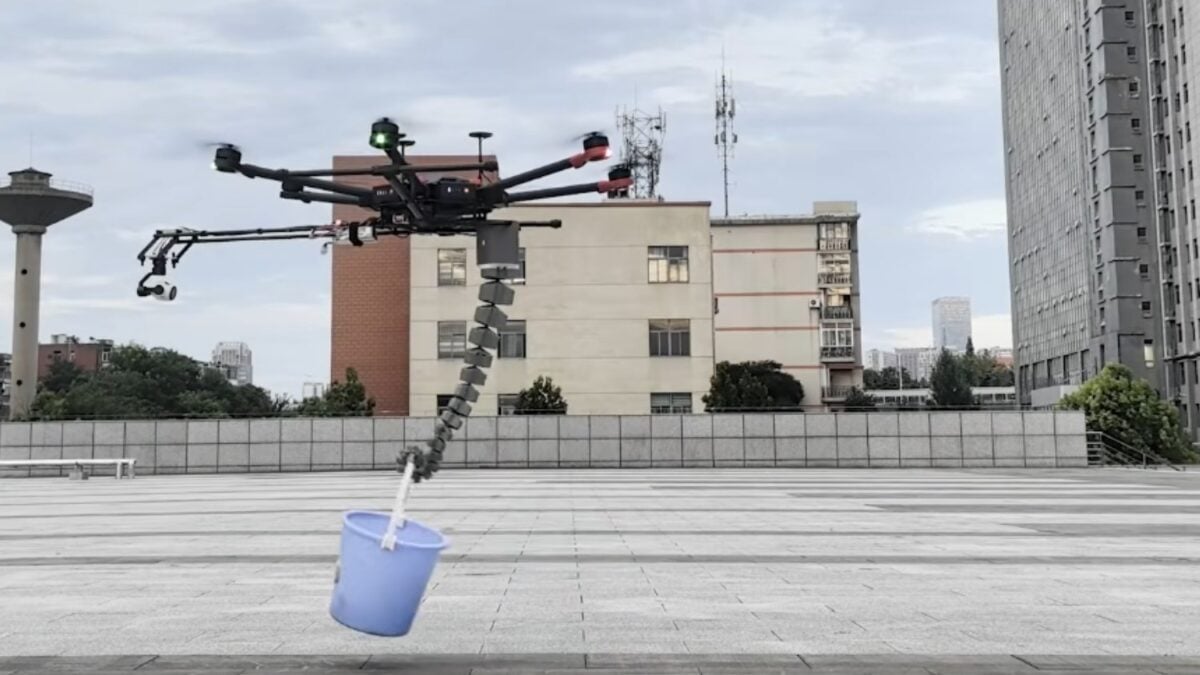
Para demostrar las posibilidades del sistema, el equipo construyó un brazo blando enrollable que podía transportarse mediante un dron. Una vez desplegado, el mismo actuador controlaba tanto el movimiento general del brazo como sus herramientas terminales.
En las demostraciones, el robot fue capaz de realizar tareas de agarre y de recoger muestras líquidas en espacios de difícil acceso.
Robots más pequeños y capaces de entrar donde otros no pueden
Este tipo de arquitectura podría resultar especialmente útil en lugares donde el tamaño y el peso son críticos. Los investigadores plantean aplicaciones como inspección de maquinaria, manipulación dentro de espacios confinados, toma de muestras y operaciones realizadas desde drones. El trabajo no significa que los robots blandos hayan alcanzado todavía la destreza de un pulpo.
Pero demuestra algo importante: aumentar los grados de libertad de un robot no necesariamente requiere añadir más motores.
En algunos casos, la clave puede estar simplemente en aprender a controlar de manera mucho más inteligente un único músculo artificial.
Fuente: Noticias de la Ciencia y la Tecnología.
Deja una respuesta